Funkcje trygonometryczne liczby rzeczywistej - wykresy i wzory
Funkcje trygonometryczne liczby rzeczywistej.
Funkcje trygonometryczne liczby rzeczywistej, są to funkcje sinus (sin), cosinus (cos), tangens (tg) i cotangens (ctg) określone następująco: jeśli dla pewnej liczby całkowitej k liczba x−2kπ jest miarą łukową kąta skierowanego α, to sinx=sinα,cosx=cosα,tgx=tgα,ctgx=ctgα.
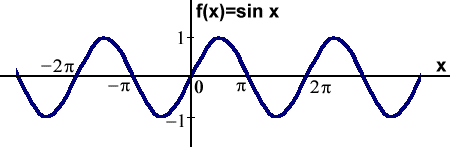
Funkcja sinus.
Funkcja sinus jest funkcją określoną w całej dziedzinie, okresową - okres tej funkcji wynosi 2π. Przyjmuje wartości od -1 do +1. Wykresem funkcji sinus jest krzywa zwana sinusoidą.
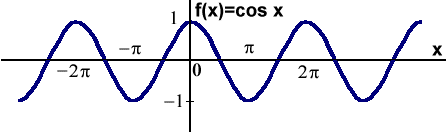
Funkcja cosinus.
Funkcja cosinus jest funkcją określoną w całej dziedzinie, okresową - okres tej funkcji wynosi 2π. Jest przesunięta względem funkcji sinus o kąt 2π (cosx=sin(x+2π)). Przyjmuje wartości od -1 do +1. Wykresem funkcji cosinus jest krzywa zwana cosinusoidą.
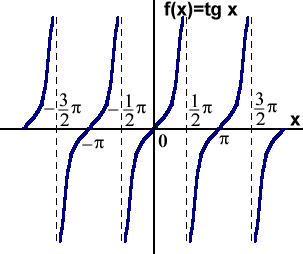
Funkcja tangens.
Funkcja tangens jest określona, nieparzysta i ciągła w zbiorze powstałym ze zbioru wszystkich liczb rzeczywistych przez usunięcie liczb mających postać (2k−1)2π, gdzie k jest liczbą całkowitą, przybiera wszystkie wartości rzeczywiste, jest okresowa o okresie podstawowym π - jej wykresem jest krzywa zwana tangensoidą.
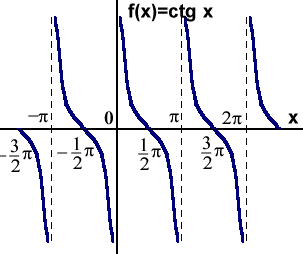
Funkcja cotangens.
Funkcja cotangens jest funkcją nieokreśloną w punktach kπ, okresową - okres tej funkcji wynosi π. Przyjmuje wszystkie wartości ze zbioru liczb rzeczywistych. Jest odwrotnością funkcji tangens - ctgx=tgx1. Wykresem funkcji cotangens jest krzywa zwana cotangensoidą.
Wzory zależności pomiędzy funkcjami trygonometrycznymi.
Dla dowolnej liczby rzeczywistej x zachodzą związki:
sinx=∑n=0∞(−1)n(2n+1)!x2n+1;
cosx=∑n=0∞(−1)n(2n)!x2n.
Między funkcjami trygonometrycznymi liczby rzeczywistej tego samego argumentu zachodzą następujące związki:
sin2x+cos2x=1;
cosxsinx=tgx;
sinxcosx=ctgx.
Korzystając z tych związków można każdą funkcję trygonometryczną liczby rzeczywistej wyrazić za pomocą innej funkcji trygonometrycznej tego samego argumentu:
sin2x=1−cos2x=1+tg2xtg2x=1+ctg2x1;
cos2x=1−sin2x=1+tg2x1=1+ctg2xctg2x;
tgx∗ctgx=1.
Sumy i różnice funkcji trygonometrycznych są określone wzorami:
Funkcje trygonometryczne liczby rzeczywistej połowy argumentu wyrażają zależności:
sin221x=21−cosx;
cos221x=21+cosx;
tg221x=1+cosx1−cosx;
ctg221x=1−cosx1+cosx;
tg21x=sinx1−cosx=1+cosxsinx;
ctg21x=sinx1+cosx=1−cosxsinx.
Funkcje trygonometryczne liczby rzeczywistej sum i różnic argumentów są określone wzorami:
sin(x±y)=sinxcosy±cosxsiny;
cos(x±y)=cosxcosy∓sinxsiny;
tg(x±y)=1∓tgxtgytgx±tgy;
ctg(x±y)=ctgy±ctgxctgxctgy∓1.
Funkcje trygonometryczne liczby rzeczywistej wielokrotności argumentów określają wzory:
sin2x=2sinxcosx;
cos2x=cos2x−sin2x=2cos2x−1=1−2sin2x;
tg2x=1−tg2x2tgx;
ctg2x=2ctgxctg2x−1;
sin3x=3sinx−4sin3x;
cos3x=4cos3x−3cosx;
tg3x=1−3tg2x3tgx−tg3x;
ctg3x=3ctg2x−1ctg3x−3ctgx.
Secans i cosecans.
Oprócz czterech podstawowych funkcji trygonometrycznych rozważa się jeszcze dwie funkcje secans i cosecans. Obecnie jednak używane bardziej rzadko. Tablice secansów pojawiły się w XVI wieku, a samą nazwę „secans” wprowadził Thomas Fincke (1583).